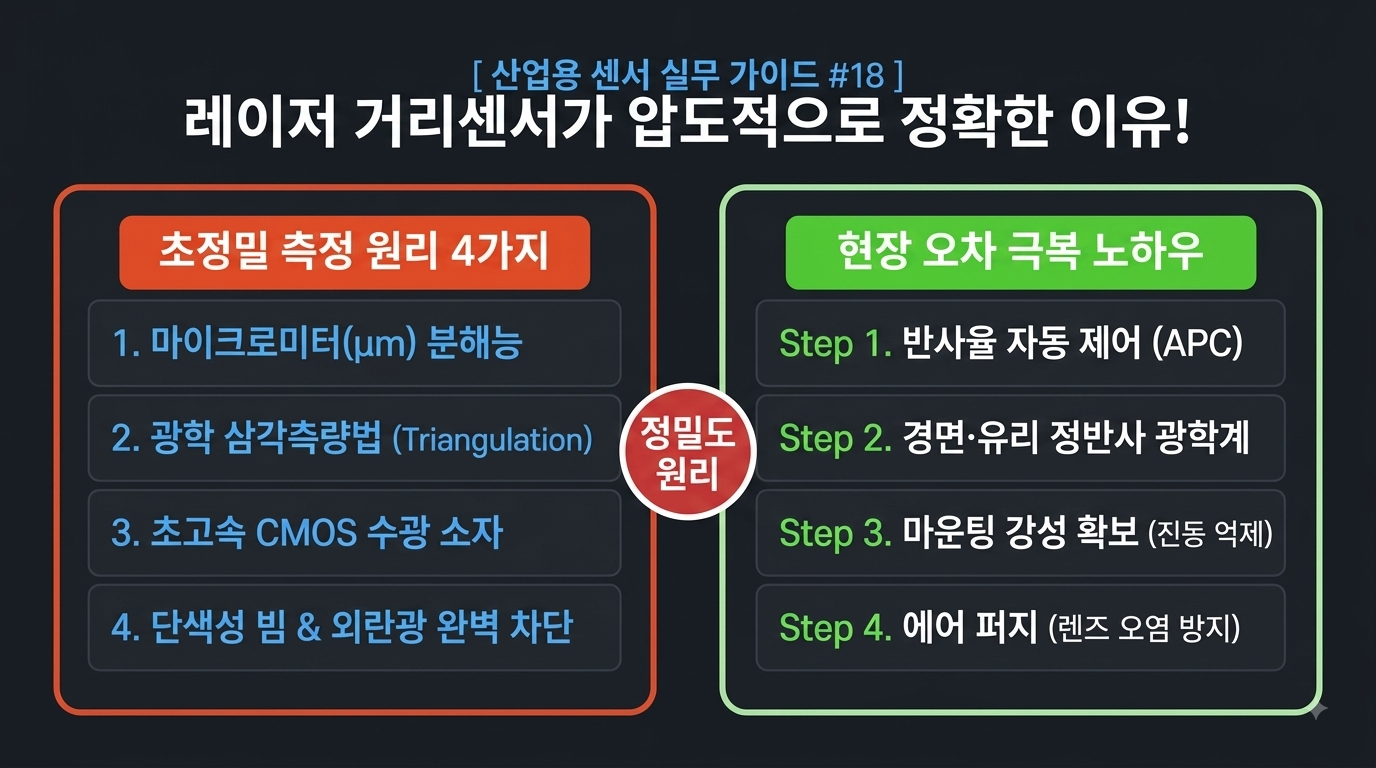
정밀 가공 부품의 두께 측정, 2차전지 전극 롤의 진원도 검사, 반도체 웨이퍼의 미세 단차 측정 등 고정밀 자동화 라인에서 엔지니어들이 가장 신뢰하는 계측 장비는 레이저 거리센서(Laser Distance/Displacement Sensor)입니다.
일반적인 초음파 센서나 적외선(IR) 센서, 근접 센서의 측정 정밀도가 밀리미터(mm) 단위에 머무는 반면, 레이저 변위 센서는 마이크로미터(μm, 0.001mm)에서 나노미터(nm) 단위까지 고속 측정이 가능합니다.
단순히 “빛이 빠르기 때문”이 아닙니다. 레이저 고유의 물리적 특성인 직진성(낮은 발산각)과 단색성(간섭 억제), 그리고 광학 삼각측량(Triangulation) 및 고속 위상차/ToF 측정 알고리즘이 결합되어 있기 때문입니다.
레이저 거리센서가 타 방식 대비 압도적인 정밀도를 달성하는 물리적 메커니즘과 주요 측정 방식(삼각측량법 vs ToF), 그리고 현장 설치 시 오차를 줄이는 핵심 기술 가이드를 상세히 정리합니다.
1. 물리적 광원 특성: 레이저가 일반 빛/음파와 다른 근본적 이유
초음파는 음파가 퍼져나가는 원뿔형(Beam Cone) 구조를 가지며, 적외선(IR) LED 광원은 거리가 멀어질수록 빛이 사방으로 산란(Divergence)합니다. 반면 레이저는 다음과 같은 물리적 우위를 가집니다.
- 극단적인 평행도와 미세 스팟: 레이저는 지향성이 매우 높아 수 미터 이상 떨어져도 빔의 직경이 수십 마이크로미터에서 수 밀리미터 수준으로 유지됩니다. 따라서 핀포인트(Pinpoint) 측정으로 대상체의 미세한 요철이나 모서리 경계를 정밀하게 감지할 수 있습니다.
- 단색성(Monochromaticity): 단일 파장(예: 적색 655nm, 청색 405nm)만을 출력하므로, 수광부에 특정 파장만 통과시키는 광학 밴드패스 필터(Bandpass Filter)를 장착하여 공장 내 형광등, 직사광선, 용접 불꽃 등 강력한 외란광을 완벽에 가깝게 차단합니다.
2. 레이저 거리센서의 2대 측정 방식과 정밀도 메커니즘
레이저 거리센서는 측정 목적과 거리에 따라 주로 삼각측량 방식과 ToF(비행시간/위상차) 방식으로 나뉩니다.
[1. 광학 삼각측량 방식 (단거리 / 초정밀)]

      [레이저 발광부]                [수광 소자 (CMOS / PSD)]
            │                              ▲
       (투광 빔)                      (반사광 수광)
            │                              │
            ▼                              │
      [대상체 위치 A] ─────────────────────┤
            │                              │
            ▼ (거리 변화 ΔX)                │
      [대상체 위치 B] ─────────────────────┘ (수광 소자 결상 위치 이동: ΔP)

 * 원리: 대상체 거리에 따라 수광 소자에 맺히는 결상 픽셀 위치(ΔP)가 달라짐
[2. ToF / 위상차 측정 방식 (중·장거리)]

 [레이저 발신부] ─── (변조된 레이저 펄스 발사: t0) ───▶ [대상체 표면]
                                                            │
                                                       (빛 반사)
                                                            │
 [포토다이오드 수신부] ◀─── (수광 및 시간/위상차 계산: t1) ────┘

 * 거리 = (빛의 속도 c * 왕복 시간 Δt) / 2
광학 삼각측량 방식 (Optical Triangulation)
- 작동 원리: 발광부 렌즈를 통해 대상체에 레이저를 쏘고, 반사된 빛이 수광 렌즈를 거쳐 2차원 수광 소자(CMOS/CCD/PSD)의 특정 위치에 상을 맺도록 합니다. 대상체가 가까워지거나 멀어지면 수광 소자에 빛이 도달하는 픽셀 위치가 이동합니다. 이 위치 변화를 삼각법 공식으로 환산하여 거리를 계산합니다.
- 정밀도 수준: 기준 거리(예: 20mm ~ 500mm) 내에서 0.01μm ~ 1μm 수준의 극도로 높은 분해능을 자랑합니다.
ToF 및 위상차(Phase-Shift) 방식
- 작동 원리: 빛이 대상체에 반사되어 돌아오는 비행시간(Time of Flight)을 측정하거나, 특정 주파수로 변조된 레이저 파형의 위상 차이(Phase Difference)를 연산합니다.
- 정밀도 수준: 수 미터에서 수백 미터에 이르는 장거리 측정이 가능하며, 정밀도는 통상 0.1mm ~ 1mm 수준입니다.
3. 센서 방식별 정밀도 및 특성 비교
| 센서 종류 | 측정 원리 | 일반적인 분해능 / 정밀도 | 반응 속도(샘플링) | 주 감지 방해 요인 |
| 레이저 변위센서 (삼각측량) | 광학 결상 위치 삼각법 | 0.01μm ~ 1μm (초정밀) | 최대 392kHz (초고속) | 투명체/경면 반사, 오일 미스트 |
| 레이저 거리센서 (ToF/위상차) | 빛의 비행시간 / 위상차 | 0.1mm ~ 1mm (고정밀) | 수십 Hz ~ 수 kHz | 짙은 분진, 렌즈 오염 |
| 초음파 거리센서 | 음파 왕복 시간 (ToF) | 0.1mm ~ 1mm (보통) | 수십 Hz (느림) | 온도 변화, 공기 대류, 바람 |
| 적외선(IR) 센서 | 반사 광량(PSD) 측정 | 1mm ~ 5mm (낮음) | 수백 Hz | 색상/반사율 차이, 주변 외란광 |
| 유도형 근접센서 | 고주파 자계 손실 | 1μm ~ 10μm (단거리) | 수 kHz | 금속 재질 한정, 감지 거리 짧음 (수십mm) |
4. 레이저 거리센서의 오차 유발 요인과 극복 기술
레이저 센서가 아무리 정밀하더라도 실제 생산 현장에서는 대상체의 표면 특성과 환경 요인으로 인해 오차가 발생할 수 있습니다.
[현장 오차 요인 및 센서 기술적 대응]

 [표면 반사율 차이 (흑/백/금속)] ──▶ [실시간 레이저 파워 제어 (Active Power Control)]
 [경면 반사 (거울/유리)] ────────▶ [정반사형 광학계 및 편광 필터 적용]
 [금속 챔퍼/단차 난반사] ────────▶ [라인 빔(Line Beam) 광학 알고리즘 적용]
- 색상 및 반사율 편차: 검은색 무광 표면은 빛을 흡수하고, 유광 금속은 빛을 과도하게 반사하여 수광 소자가 포화(Saturation)됩니다. 최신 산업용 레이저 센서는 대상체의 반사광 강도를 마이크로초(μs) 단위로 피드백 받아 레이저 발광 출력을 실시간으로 가변 제어하여 일정한 측정값을 유지합니다.
- 경면(Mirror/Glass) 반사 문제: 반짝이는 스테인리스나 유리 표면은 빛이 한 방향으로만 튕겨 나갑니다. 이를 측정할 때는 일반 확산 반사(Diffuse) 방식 대신 센서 헤드를 정반사 각도로 기울여 설치하는 정반사 전용 광학계를 사용합니다.
- 미세 표면 거칠기 오차: 표면이 거친 금속이나 샌딩 처리된 면을 점(Spot) 형태의 레이저로 찍으면 미세한 요철에 따라 측정값이 튑니다. 이를 방지하기 위해 점 대신 가로선 형태의 와이드 라인 빔(Line Beam)을 투광하여 평균값을 연산하는 센서를 사용합니다.
5. 정밀도 100% 발휘를 위한 실무 설치 수칙
- 센서 마운팅 강성 확보: 마이크로미터 단위를 측정할 때는 센서 브라켓의 미세한 떨림도 측정값에 그대로 반영됩니다. 알루미늄 블록이나 두꺼운 SUS 마운트를 사용하여 고유 진동을 억제해야 합니다.
- 측정 광축과 이송 방향의 정렬: 단차가 있는 단면이나 홈을 검출할 때는 레이저 삼각측량면(투광-수광 광축 평면)을 대상체의 이송 방향과 수직으로 배치해야 음영 구역(Shadow Effect)에 의한 측정 누락을 방지할 수 있습니다.
- 광학 윈도우 오염 방지: 절삭유 미스트나 분진이 센서 글래스에 부착되면 광축 왜곡이 발생하므로 에어 퍼지(Air Purge) 유닛을 장착하여 윈도우 청결을 유지합니다.
6. 마치며
레이저 거리센서가 일반 거리센서보다 압도적으로 정확한 이유는 단색성·고지향성 레이저 빔을 통해 환경 노이즈를 배제하고, 광학 삼각측량 메커니즘과 초고속 CMOS 수광 소자를 통해 마이크로미터 단위의 미세 변위를 디지털 좌표로 직접 환산하기 때문입니다.
초정밀 치수 검사, 단차 측정, 형상 검사 공정에서는 삼각측량형 레이저 변위센서를, 수 미터 이상의 물류 스택커 크레인 위치 제어나 탱크 레벨 제어에는 ToF/위상차 레이저 센서를 용도에 맞게 선택하여 적용하는 것이 성공적인 자동화 구축의 핵심입니다.
다음 글에서는 적외선 센서와 초음파 센서의 차이점에 대해 알아보고자 합니다.