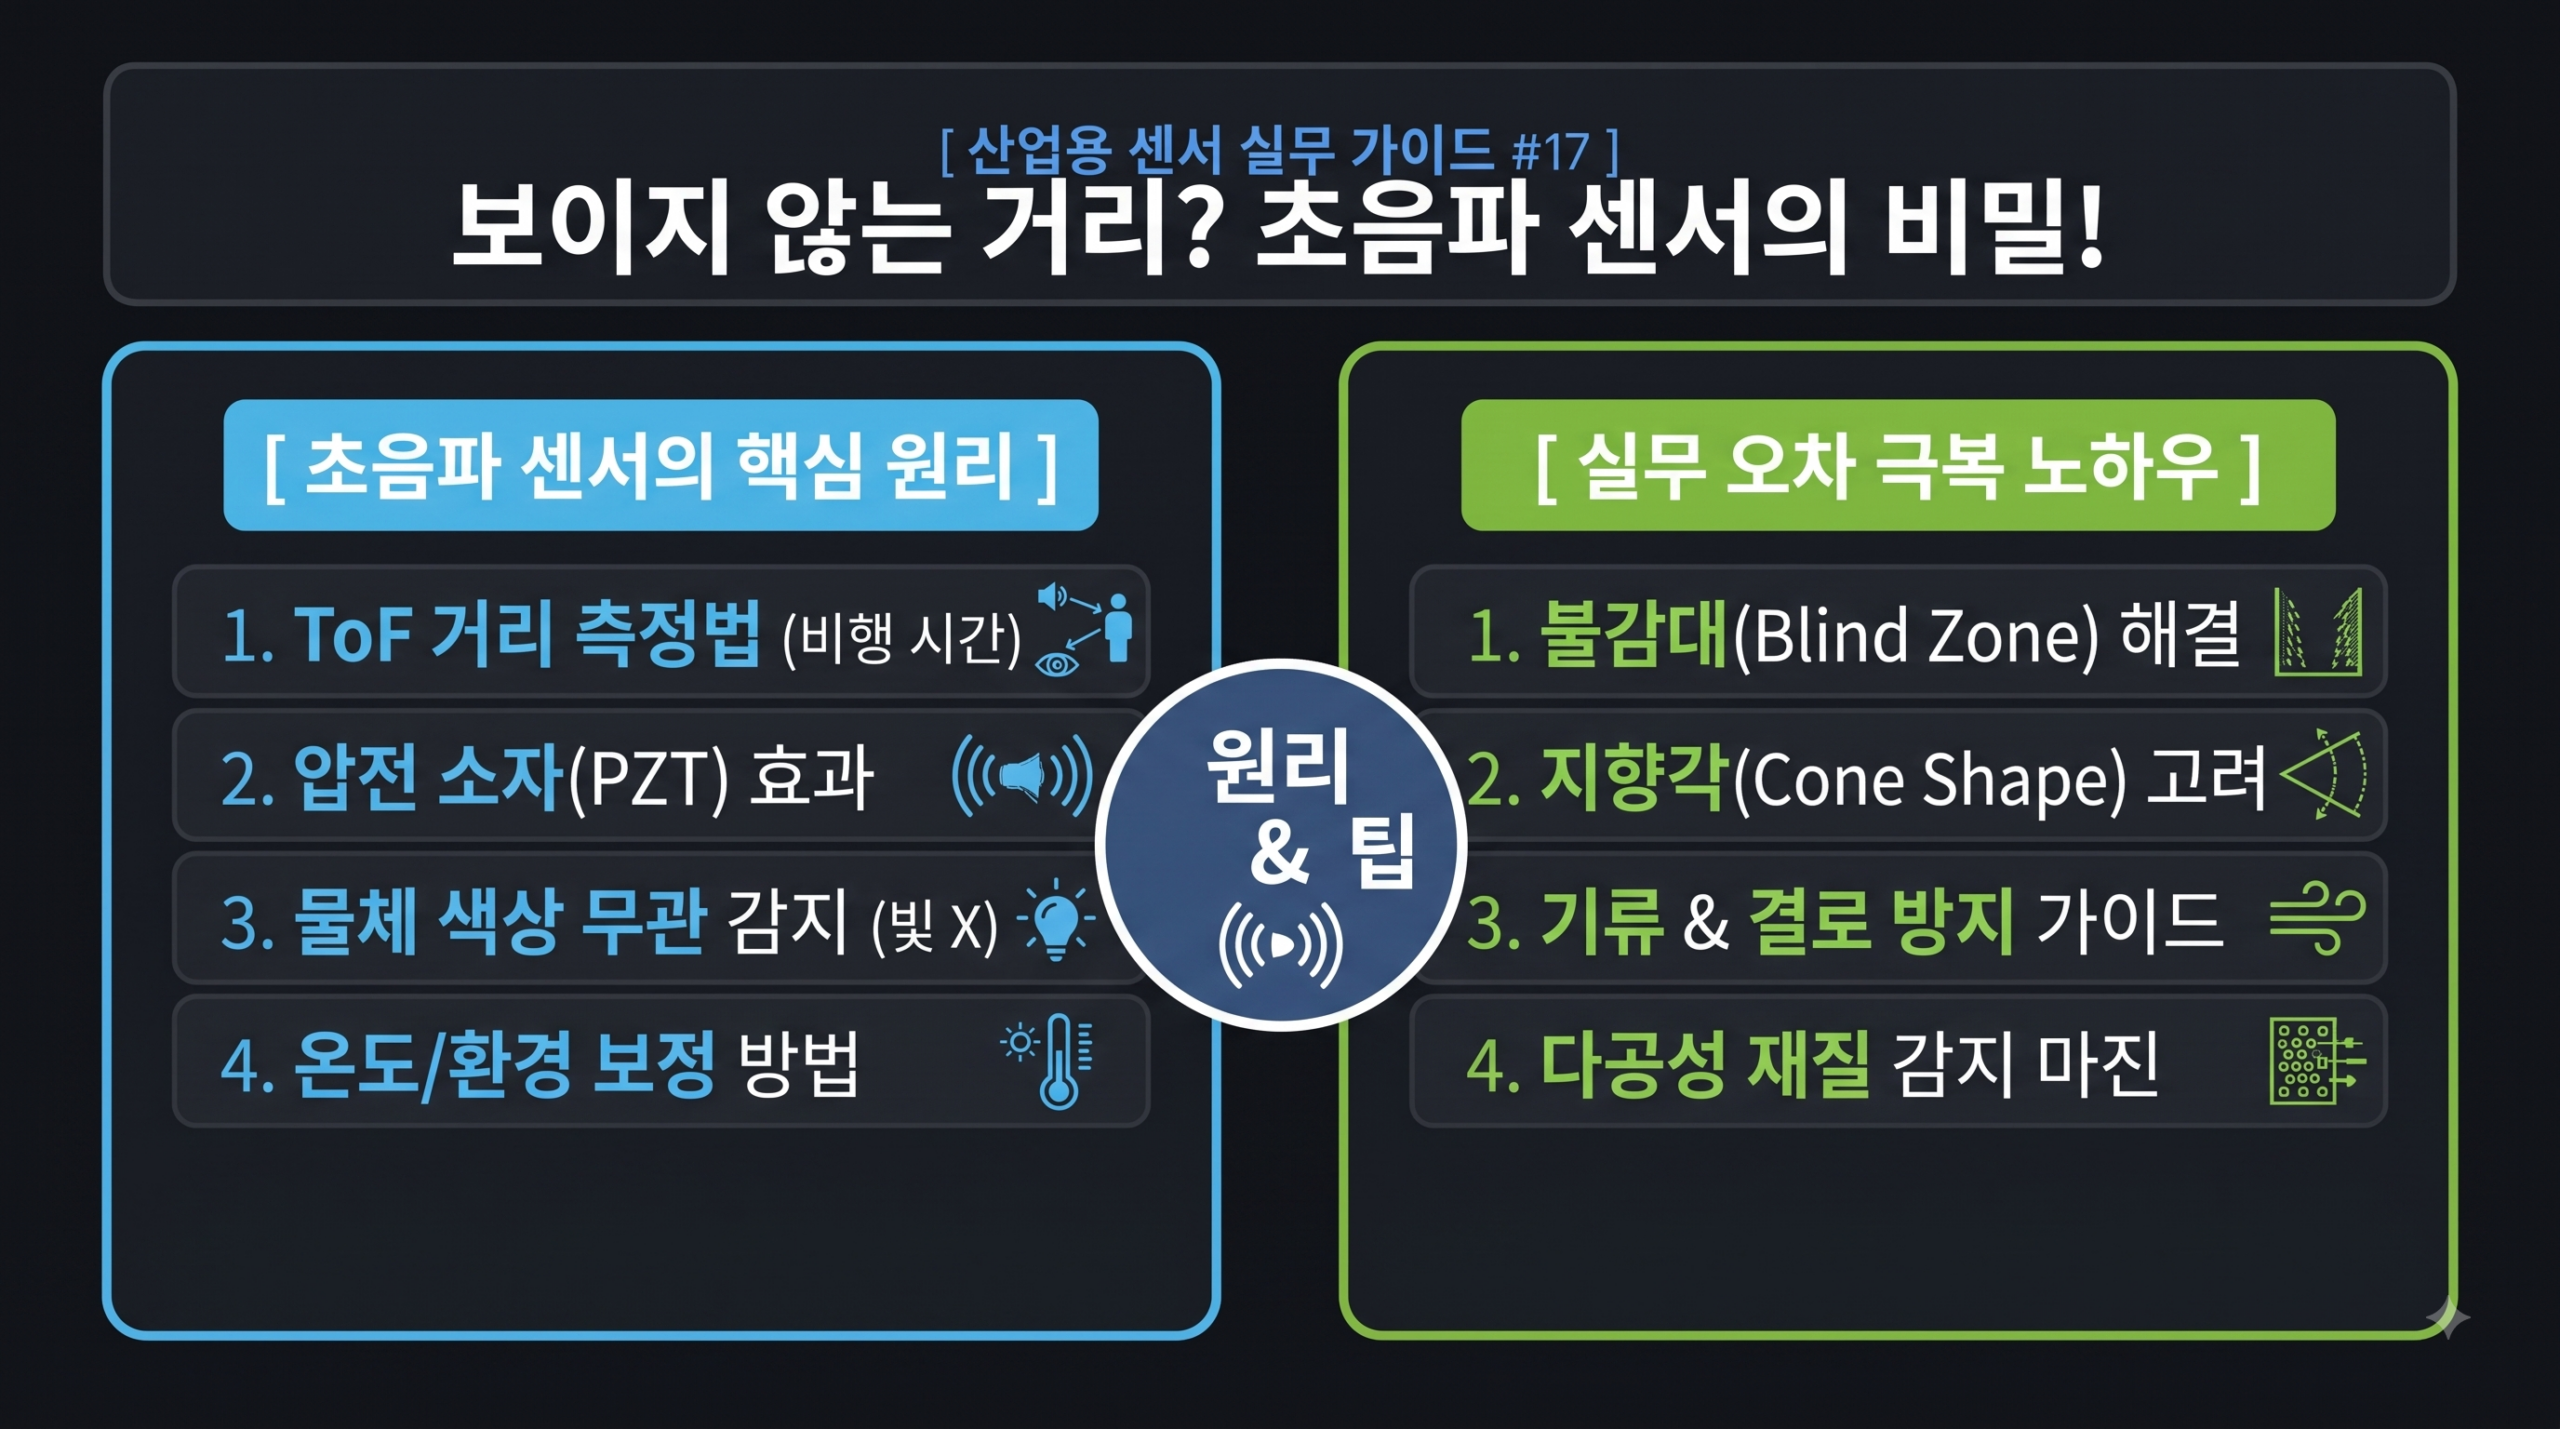
자동화 라인과 물류, 화학 플랜트 현장에서 “투명한 유리병이나 액체 수위, 혹은 검은색 고무 타이어의 거리를 어떻게 측정할 것인가?”라는 과제에 직면했을 때 가장 먼저 검토되는 솔루션은 바로 초음파 센서(Ultrasonic Sensor)입니다.
일반적인 광전 센서나 레이저 변위 센서는 대상체의 색상, 표면 반사율, 투명도에 따라 빛이 흡수되거나 투과되어 감지 오류를 일으키기 쉽습니다. 반면, 초음파 센서는 ‘빛’이 아닌 ‘음파(매질의 물리적 압력파)’를 사용하므로 매질을 반사할 수 있는 표면만 있다면 물체의 색상이나 투명도에 전혀 구애받지 않고 안정적인 거리 측정이 가능합니다.
초음파 센서의 기본 작동 원리인 비행시간 측정(ToF) 방식, 현장 설계 시 반드시 알아야 할 불감대(Blind Zone)와 지향각, 그리고 온도·기류 변화에 따른 측정 오차를 극복하는 실무 노하우를 상세히 정리합니다.
1. 초음파 거리 측정의 기본 원리: 압전 효과와 ToF(Time of Flight)
초음파 센서의 핵심 구동부는 압전 세라믹 소자(Piezoelectric Transducer)입니다.
- 역압전 효과(Inverse Piezoelectric Effect): 세라믹 소자에 교류 전압을 인가하면 소자가 물리적으로 수축과 팽창을 반복하며 20kHz 이상의 비가청 음파(통상 산업용은 100kHz ~ 400kHz 대역 사용)를 공기 중으로 방출합니다.
- 압전 효과(Direct Piezoelectric Effect): 방출된 초음파가 물체에 부딪혀 되돌아오는 에코(Echo) 펄스가 소자를 타격하면 미세한 기계적 변형이 발생하여 전압 신호로 변환됩니다.
[초음파 ToF 거리 측정 메커니즘]

 [센서 발신부] ─── (초음파 펄스 발사: t0) ───▶ [대상체 표면]
                                                      │
                                                 (음파 반사)
                                                      │
 [센서 수신부] ◀─── (반사파 수신: t1) ───────────────┘

 * 비행시간(Δt) = t1 - t0
 * 측정 거리(D) = (음속 v * 왕복시간 Δt) / 2
거리 산출 공식은 단순합니다. 음파가 대상체까지 도달했다가 되돌아오는 왕복 시간을 측정한 뒤, 편도 거리를 계산하기 위해 2로 나누어 줍니다.
[거리 계산 공식]
거리(Distance, D) = (음속 v * 왕복시간 Δt) / 2

- v : 공기 중 음파의 전파 속도 (m/s)
- Δt : 초음파 발사 시점부터 반사파 수신 시점까지의 왕복 시간 (초, s)
2. 초음파 센서의 물리적 한계: 불감대(Blind Zone)의 형성 원인
초음파 센서 사양서를 보면 감지 범위에 항상 ‘최소 감지 거리’인 불감대(Dead Band / Blind Zone)가 명시되어 있습니다.
- 잔진동(Ringing) 현상: 음파를 발진시킨 압전 소자는 전압 공급이 끊긴 후에도 관성에 의해 일정 시간 동안 계속 미세하게 진동(Ringing Time)합니다.
- 감지 불가 영역 발생: 소자가 잔진동을 멈추기 전에 아주 가까운 물체에서 반사된 에코가 되돌아오면, 센서는 이것이 ‘자기가 내보낸 소리의 여운’인지 ‘되돌아온 반사파’인지 구분할 수 없습니다. 따라서 센서 표면 바로 앞 수 센티미터(보통 50mm ~ 300mm) 구역은 물리적으로 측정이 불가능한 불감대가 됩니다.
| 센서 주파수 대역 | 측정 거리 범위 | 불감대(Blind Zone) 크기 | 주요 용도 |
| 고주파 (약 300 ~ 400 kHz) | 단거리 (50mm ~ 1m) | 매우 작음 (약 30 ~ 60mm) | 소형 부품 검출, 병 캡 검사, 웨이퍼 감지 |
| 중주파 (약 150 ~ 200 kHz) | 중거리 (200mm ~ 3m) | 중간 (약 100 ~ 200mm) | 박스 적재 높이 감지, 롤 직경 제어 |
| 저주파 (약 60 ~ 100 kHz) | 장거리 (500mm ~ 8m 이상) | 큼 (약 300 ~ 800mm) | 대형 사일로/물탱크 수위 측정, 차량 진입 감지 |
3. 초음파 센서 선택을 결정짓는 핵심 파라미터 3가지
- 지향각(Beam Angle)과 빔 형상(Sound Cone)
초음파는 레이저처럼 얇은 직선으로 나가지 않고 원뿔(Cone) 형태로 퍼져 나갑니다.
- 장점: 넓은 범위를 커버하므로 와이어 메시, 굴곡이 있는 표면, 액체의 미세한 파도 등을 안정적으로 감지합니다.
- 단점: 좁은 파이프 내부나 기계 구조물 틈새에 설치할 경우, 측면 벽면이나 브라켓을 대상체로 오인하는 ‘측면 반사(Side Lobe Interference)’가 발생합니다.
2. 대상체의 표면 각도(Tilt Angle)
음파는 매끄러운 평면을 만났을 때 거울처럼 정반사(Specular Reflection)됩니다. 센서 검출 축과 대상체 표면 사이의 각도가 약 3도 이상 기울어지면, 방출된 음파가 엉뚱한 방향으로 튕겨 나가 센서로 되돌아오지 못하는 신호 유실(No Echo) 현상이 발생합니다.
3. 음향 흡수율이 높은 재질의 감지 한계
스폰지, 부직포, 펠트, 두꺼운 모직물, 파우더(분체) 등 다공성 재질은 음파 에너지를 내부로 흡수하고 감쇠시킵니다. 이러한 재질을 측정할 때는 반사 효율이 급격히 떨어지므로 정격 감지 거리의 50% 이하로 마진을 축소 설정해야 합니다.
4. 현장 환경 요인에 따른 오차 발생 메커니즘과 대응 솔루션
공기는 가변적인 유체이므로 환경 조건에 따라 음속(v)이 실시간으로 변합니다.
[온도 변화에 따른 음속 변화 메커니즘]

 [공기 온도(T) 상승] ──▶ 기체 분자 운동 에너지 증가 ──▶ 공기 중 음속(v) 증가
                                                               │
                                                               ▼
 [측정 거리 오차 발생] ◀── 동일 거리 대비 ToF(시간) 단축 ◀── 음파의 전파 속도 가속
공기 중 음속은 온도(T, 섭씨 온도 단위)에 따라 다음과 같이 변화합니다.
[온도에 따른 음속 계산 공식]
v = 331.5 + (0.607 * T) (단위: m/s)

- v : 공기 중 음속
- T : 현재 공기 온도 (℃)
- 온도 10℃ 변화 시 오차: 상온 20℃(음속 343.6m/s)에서 온도가 30℃(음속 349.7m/s)로 10℃ 상승하면 약 1.7%의 거리 오차가 발생합니다. 2m 거리 측정 시 약 34mm의 큰 편차가 생기는 셈입니다.
- 대응책: 산업용 정밀 초음파 센서는 하우징 전면에 내장 온도 센서(NTC 또는 PT100)를 탑재하여 실시간으로 음속 공식을 보정합니다. 단, 센서 본체와 측정 공간 사이의 온도차가 극심한 공정(열처리 챔버 등)에서는 별도의 외부 기준 반사판을 이용한 보정 기법을 적용해야 합니다.
5. 초음파 센서 안정 구동을 위한 현장 설치 엔지니어링 수칙
- 불감대 침범 금지: 대상체의 최대 접근 위치가 센서 사양의 불감대(Blind Zone) 이내로 들어오지 않도록 센서를 후퇴 브라켓에 장착합니다.
- 측면 간섭 방지: 빔 반경(Cone Diameter) 내에 볼트 머리, 파이프 플랜지, 프레임 등 돌출 구조물이 걸리지 않도록 최소 이격 거리를 확보합니다.
- 상호 간섭(Cross-talk) 차단: 복수의 초음파 센서를 인접 배치할 때는 송신 타이밍을 엇갈리게 동기화(Sync Line 연결)하거나 주파수가 다른 모델을 교차 배열합니다.
- 기류 및 결로 관리: 강한 에어 블로우, 국소 배기 팬 근처는 음파가 흩어지므로 차풍 커버를 설치하고, 진동판 표면에 맺히는 결로는 테플론(PTFE) 코팅 센서를 채택해 방지합니다.
6. 마치며
초음파 센서는 광학 센서가 감지하기 어려운 투명체, 고반사 금속, 흑색 저반사체, 액체 표면의 거리를 비접촉으로 측정하는 대체 불가능한 산업용 센서입니다.
설계 단계에서 불감대(Blind Zone) 확보, 지향각에 따른 측면 간섭 배제, 온도 보정 기능 활성화를 철저히 검토하여 적용하면 열악한 공정 환경에서도 매우 안정적인 거리 계측 시스템을 구축할 수 있습니다.
다음 글에서는 레이저 거리센서가 일반 거리센서보다 정확한 이유에 대해 알아보도록 하겠습니다.